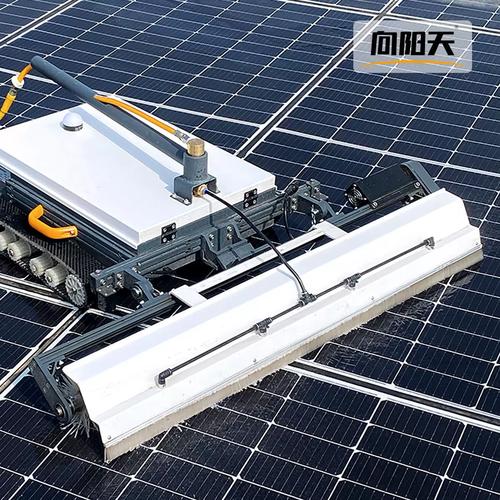
光伏板履带清洗机器人 干洗技术引领光伏电站智能运维新趋势
引言
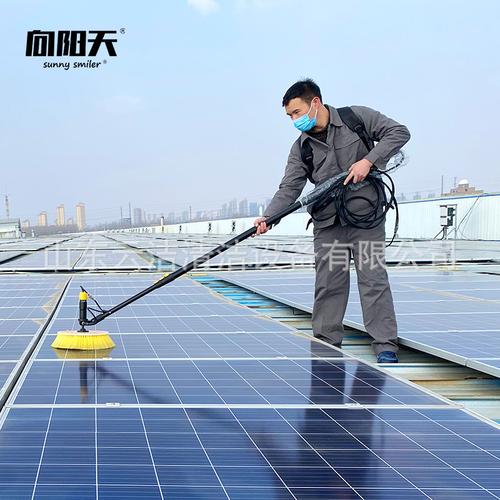
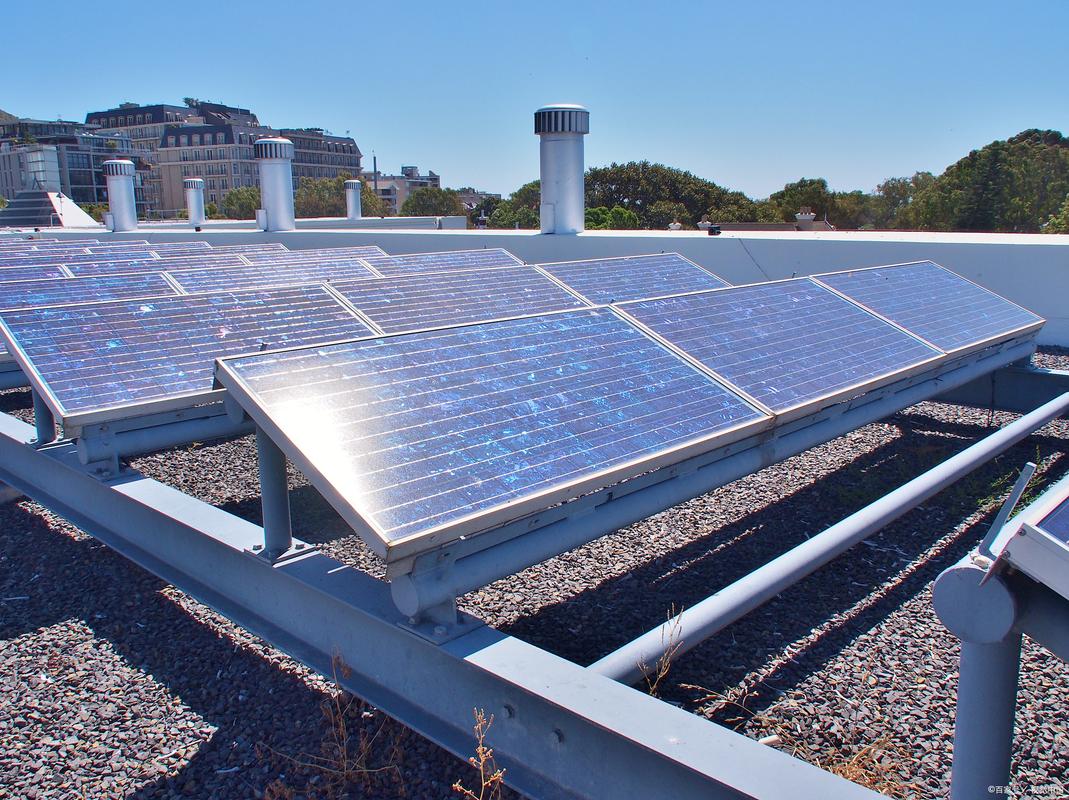
随着全球光伏装机容量的持续攀升,光伏板发电站的运维管理日益成为行业关注的焦点。光伏组件表面沉积的灰尘、鸟粪、落叶等污染物会显著降低发电效率,据行业研究显示,积灰严重时光伏电站发电量可下降15%至30%。传统人工清洗方式存在效率低、成本高、水资源消耗大、安全隐患多等痛点,已难以满足大规模光伏电站的运维需求。在此背景下,光伏清洗机器人应运而生,其中光伏板履带清洗机器人凭借其适应性强、清洗效果好、支持干洗模式等优势,正成为光伏电站智能清洗的主流解决方案。
一、光伏清洗机器人的技术分类与履带式优势
光伏清洗机器人按行走方式主要分为轨道式、轮式和履带式三大类。轨道式机器人需在光伏阵列上预装轨道,初期投资大且安装复杂;轮式机器人对光伏板表面平整度要求较高,在跨排越障时容易打滑或卡滞。相比之下,光伏板履带清洗机器人采用履带行走机构,与光伏板表面的接触面积更大,附着力更强,能够在带有一定坡度的光伏阵列上稳定行走,并具备良好的越障能力,可跨越组件边框、汇流条等障碍物。
履带式设计的另一显著优势在于其跨越能力。在集中式光伏电站中,光伏支架通常呈阶梯式排列,履带清洗机器人可通过履带的柔性接触和驱动轮的协同控制,实现跨排连续清洗作业,大幅减少设备转运时间,提升单机作业效率。履带材质多采用柔软耐磨的橡胶或工程塑料,在保证抓地力的同时避免对光伏玻璃表面造成划伤,兼顾了清洗效果与组件保护。
二、干洗模式:节水与高效的双重突破
光伏清洗机器人的清洗方式可分为水洗和干洗两大类。传统水洗方式虽然清洁彻底,但存在水资源消耗大、冬季易结冰、污水排放需处理等问题。对于建设在干旱缺水地区的光伏电站而言,水资源匮乏直接制约了水洗模式的可行性。干洗模式则通过高速旋转的毛刷辊或滚刷对光伏板表面进行物理擦拭,配合负压吸尘装置(部分高端机型配备)将扬尘收集,实现无水清洁。
光伏板履带清洗机器人支持可干洗设计,使其在以下场景中具有突出优势:一是沙漠、戈壁等干旱地区的大型地面电站,水资源运输成本高,干洗可显著降低运维成本;二是冬季低温环境中,水洗易导致光伏板表面结冰,干洗则不受温度限制;三是屋顶分布式光伏项目,干洗避免了污水排放和屋面防水隐患。干洗模式对毛刷材质和刷压控制要求较高,需确保在有效去除浮尘的同时不损伤光伏玻璃的减反射涂层。
三、核心结构与工作原理
光伏板履带清洗机器人通常由履带行走机构、清洗执行机构、控制系统、供电系统和安全防护装置五大部分组成。履带行走机构由驱动电机、减速机、履带张紧装置和底盘框架构成,实现机器人在光伏阵列上的前后行走和转向。清洗执行机构包括滚刷组件、刷压调节装置和(可选)吸尘模块,滚刷转速和刷压可根据组件表面污染程度进行调节。
控制系统多采用PLC或嵌入式控制器,配合遥控器或自主导航模块,支持手动遥控和自动路径规划两种作业模式。供电系统可采用锂电池组或光伏板自身供电方式,部分机型还设计了自动充电对接功能。安全防护装置包括防坠落传感器、倾角传感器、边缘检测传感器和急停开关,确保机器人在光伏板边缘或异常姿态下自动停机,防止高空坠落事故。
在作业流程上,运维人员将机器人放置于光伏阵列起始端,设定清洗路径和刷压参数后启动设备。机器人沿光伏板表面匀速行进,滚刷高速旋转清除表面污染物,履带同步驱动保证行走稳定性。到达阵列末端后,机器人自动停止或转向下一排继续作业,完成整个方阵的清洗任务。
四、选型要点与应用建议
在选择光伏板履带清洗机器人时,需综合考虑以下因素:
第一,匹配光伏阵列规格。 不同电站的组件倾角、支架高度、阵列间距和边框尺寸存在差异,机器人的履带宽度、爬坡能力和越障高度需与现场条件匹配。倾角较大的阵列应选择驱动力更强、防滑性能更好的机型。
第二,关注清洗效果与安全性。 刷压可调功能是在保护组件与保证清洁度之间取得平衡的关键。建议选择具备刷压实时检测和自适应调节功能的机型,避免因刷压过大损伤组件。同时确认设备是否配备边缘检测和防坠落保护功能。
第三,评估干洗效率与维护成本。 干洗对浮尘的清除效果较好,但对黏性污染物(如鸟粪、树胶)的清洁能力有限,此类场景可考虑干湿两用机型。毛刷属于易损件,需关注刷丝材质的耐磨性和更换成本,选择市场反馈良好、配件供应完善的品牌。
第四,考量智能运维配套能力。 具备物联网接入能力的清洗机器人可将作业数据上传至电站运维平台,实现清洗频次管理、设备状态监测和故障报警,对于无人值守电站的智能化运维具有重要意义。
五、
光伏板履带清洗机器人以其卓越的地形适应能力、可靠的工作稳定性和灵活的干洗功能,正在重新定义光伏电站的清洗运维方式。在光伏产业降本增效和智能化转型的大趋势下,选用适配的履带式清洗机器人不仅能够提升发电收益、降低人工与水资源成本,更是实现光伏电站全生命周期精细化管理的重要一步。随着机器人自主导航、机器视觉识别污染程度等技术的进一步成熟,光伏清洗机器人必将在未来的光伏运维体系中发挥更加核心的作用。